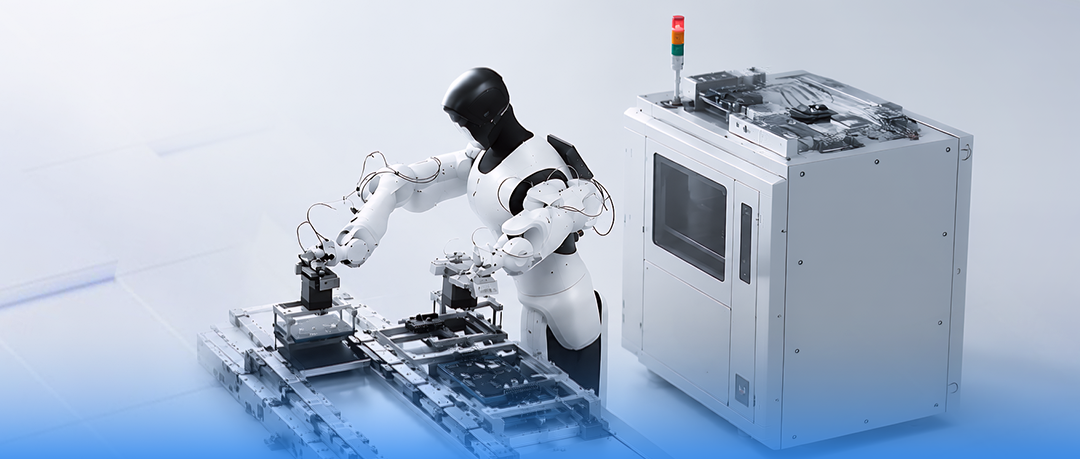
▌ 当机器人开始按照真实工时连续工作,机器人部署态的时代也由此开始。
日前,搭载星源智大脑的智元精灵G2机器人,在工厂完成了连续工作任务。这一基于真实工时、连续任务与工业产线环境的长期运行验证,意味着星源智的技术产品正在从样机搭载进一步走向真实部署,支撑机器人作为生产系统的一部分接受稳定性、实时性与工程可靠性的系统检验。
这正是星源智所定义的“部署态机器人底座能力”:不再以单次任务演示作为能力边界,而是以真实场景中的持续运行能力作为核心标准,使机器人具备在工业与复杂环境中长期稳定工作的系统基础。
从工厂连续作业到高速动态交互,部署态机器人不只有一种形态
精灵G2在工厂中的连续作业,是星源智部署态机器人落地的一个典型样本。
工厂场景要求机器人按照稳定节拍长期运行。一次动作完成得是否精彩,并不是最重要的评价标准;能否在数小时甚至数天的连续任务中保持动作一致性、系统稳定性和执行成功率,才决定机器人能否真正进入生产流程。
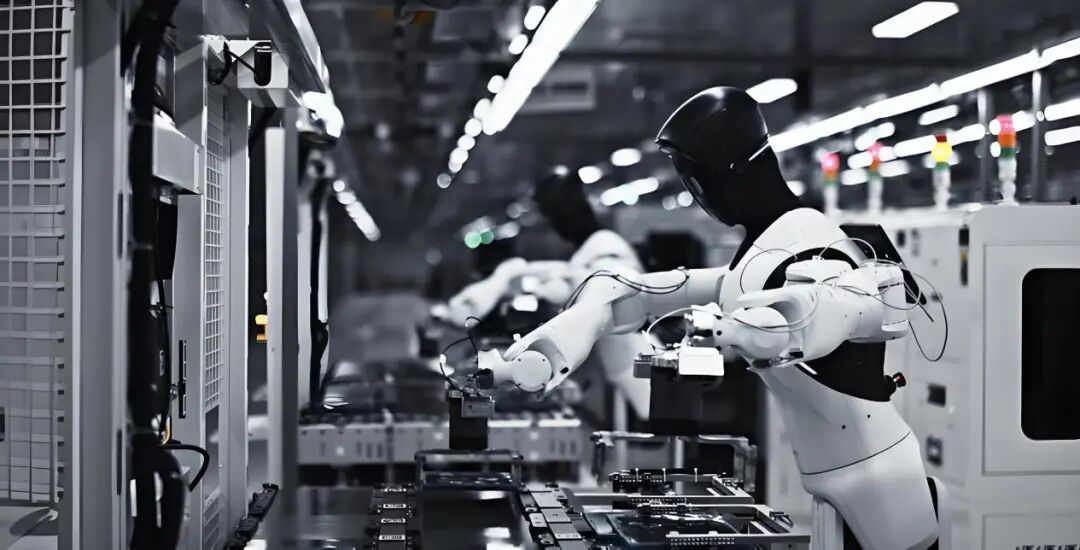
图:智元精灵G2机器人在产线连续作业
在另一类面向真实服务环境的场景中,星源智N5端侧算力平台已在银河通用酒店清洁机器人中完成部署应用。该类场景不再是标准化产线环境,而是需要机器人在酒店空间中完成清洁、路径规划与任务切换等连续作业,对端侧计算的稳定性与任务调度能力提出更复杂的要求。
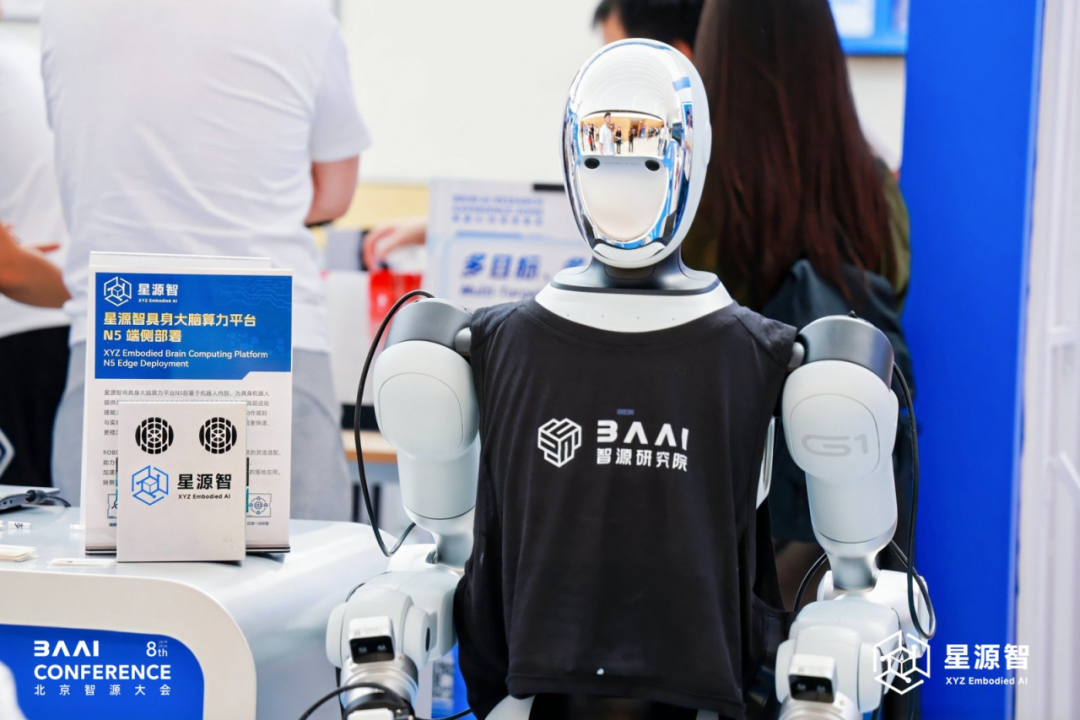
图:Galbot G1酒店空间连续作业
在更高动态的交互场景中,智元远征A3机器人在乒乓球对抗等任务中展现出实时感知与快速响应能力,需要在极短时间内完成视觉判断与动作决策,实现感知与执行的闭环协同。
工厂作业、酒店清洁与乒乓球对抗,分别对应长时间稳定运行、复杂服务环境执行与高速动态实时交互三类典型任务形态。场景虽然不同,但共同指向同一要求:机器人必须在真实任务中持续完成感知、计算、决策和执行闭环。
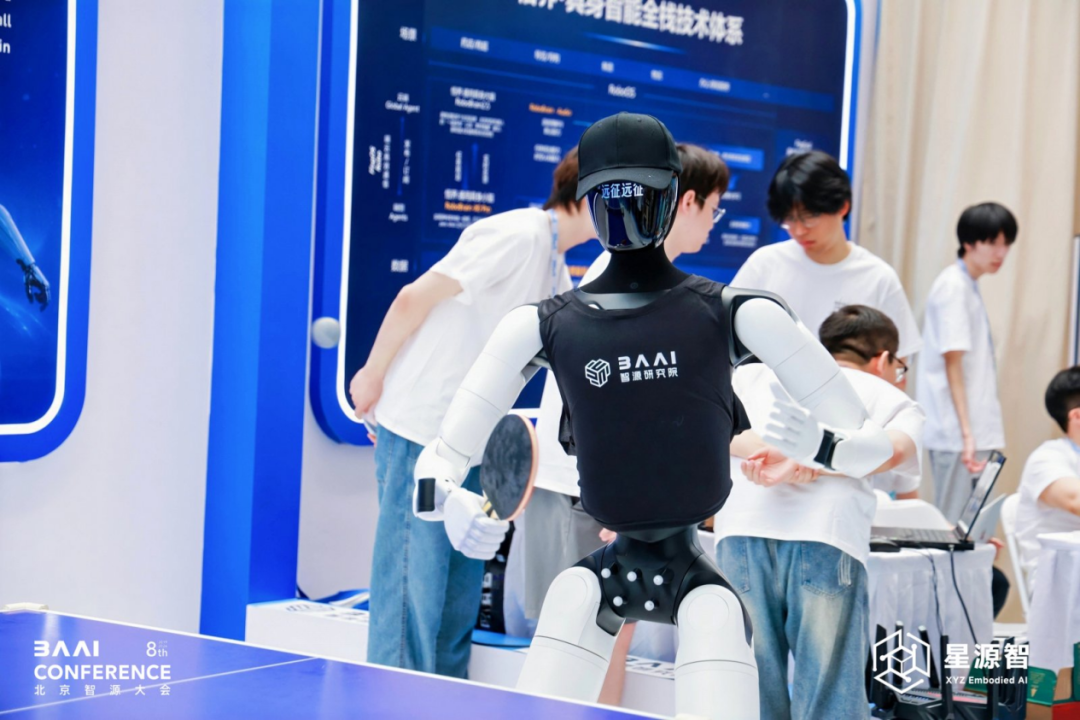
图:远征A3乒乓球对抗
在这一背景下,机器人能力的划分方式正在发生变化。传统以应用场景区分工业机器人与交互机器人的方式正在被打破,取而代之的是以“持续运行能力”为核心的新的分水岭判断。对于星源智而言,部署态也并不依赖某一具体场景,而是指向支撑机器人在真实环境中持续运行、持续决策并持续完成任务的系统级底座能力。
端侧算力平台与具身大脑,共同构建部署态机器人的系统底座
部署态机器人进入真实场景后,面临的不只是算力是否足够的问题,而是感知、推理、规划和控制能否在机器人本体上稳定运行,并在连续任务中形成实时闭环。
围绕这一需求,星源智以端侧算力平台承载多模态感知、模型推理、运动规划与实时控制等关键任务,为复杂模型在机器人本体上的低时延运行和软硬件协同提供基础;RoboBrain Pro具身大脑则将环境理解、任务规划与动作执行组织进统一闭环,使机器人能够根据环境与任务变化持续生成行动,而不是机械复现预设动作。
端侧算力平台与RoboBrain Pro共同构成星源智面向部署态机器人的系统级底座:前者让具身智能能力能够稳定、高效地运行在本体侧,后者让机器人能够持续理解、决策与行动。二者协同推动机器人从“具备单点能力”走向“能够持续完成真实任务”,这也是星源智对部署态机器人底座能力的定义。
从产品搭载走向规模部署,星源智定义部署态机器人底座能力
2026年,部署态机器人已经成为星源智产品落地的核心方向。
从工厂连续作业,到酒店清洁服务,星源智以端侧算力平台为运行基础,以RoboBrain Pro具身大脑为核心能力,持续推动具身智能在更多机器人本体与任务场景中的落地,使系统能力从单点验证走向产品级搭载与规模化应用。
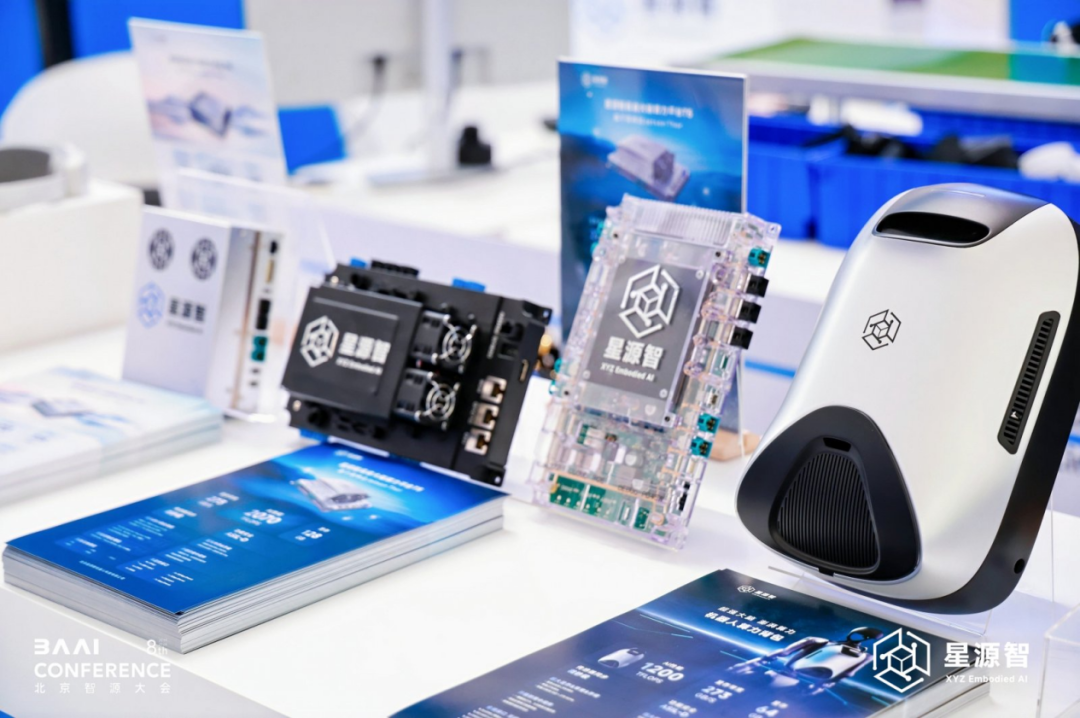
图:星源智端侧算力平台产品矩阵
这一过程中,星源智关注的并非单一机器人能力的提升,而是具身智能系统是否能够以标准化方式被部署、被运行并被复制,从而进入真实工业与复杂交互环境中的长期工作状态。
基于一系列真实场景验证,星源智正在形成对“部署态机器人底座能力”的统一定义:部署态机器人的核心不在于单点能力表现,而在于由端侧算力平台与具身大脑共同构建的系统级运行能力。这种能力使机器人能够在不同本体与任务场景中实现稳定部署与持续工作,从而完成从能力验证到规模应用的跨越。