当机器人开始真正进入工业、园区、物流、服务等复杂场景,一个新的问题正在出现:如果现场不只有一台机器人,而是多个品牌、不同形态、不同能力的机器人,谁来让它们一起工作?
应对这一挑战,星源智发布全新跨本体具身大脑调度平台——RoboXross。
视频:星源智RoboXross官方视频
RoboXross 平台是一个跨本体具身大脑综合体,集中呈现园区内各类机器人的实时位置、任务状态与运行指标。 平台具备强大的多本体接入能力,实现统一调度与协同作业。
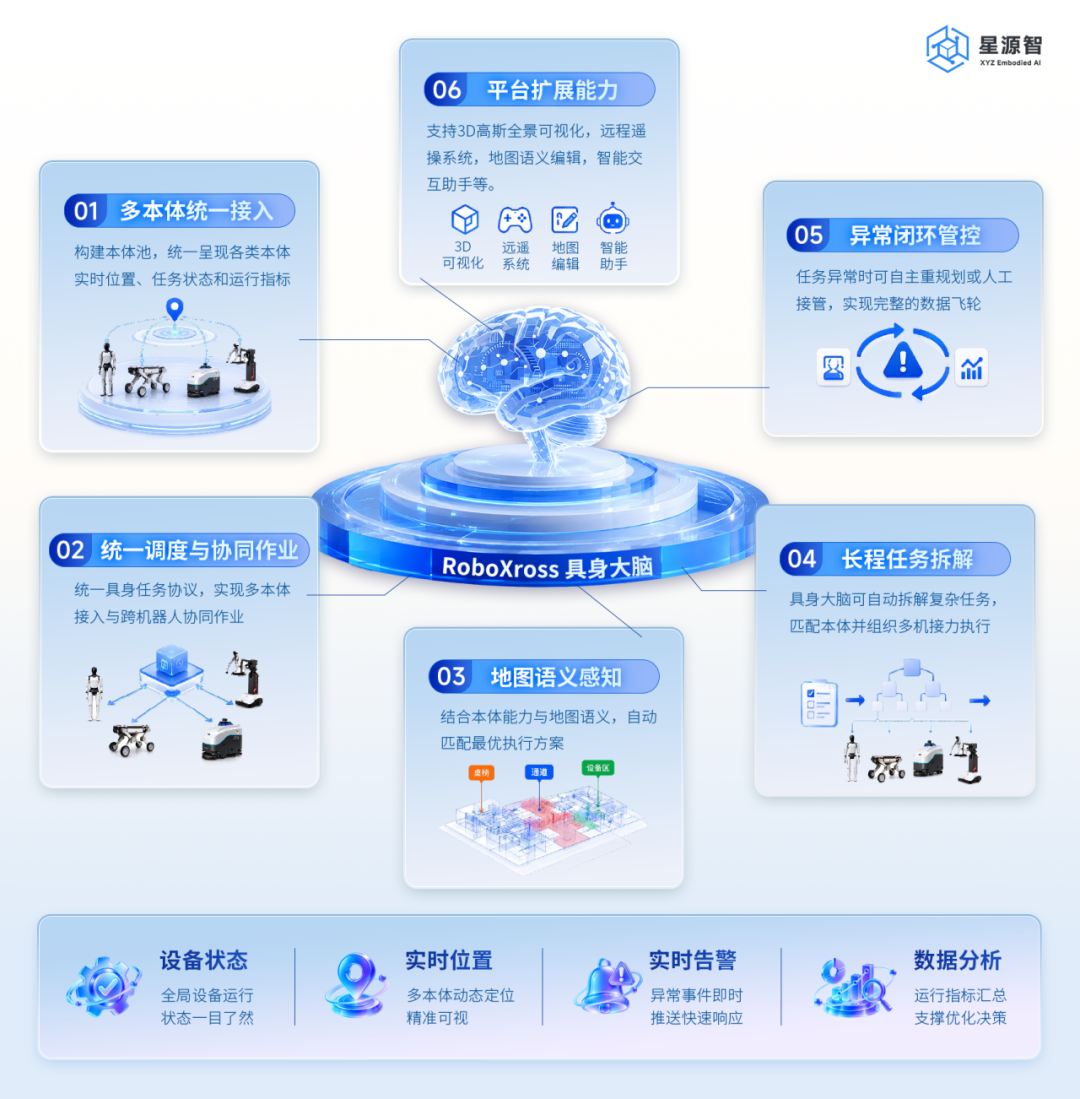
图:RoboXross 功能总览
感知层面,平台结合本体能力与地图语义自动匹配最优执行方案。具身大脑可将复杂长程任务自动拆解、构建具身调度池、匹配能力合适的本体、组织多机接力或协同执行,并在任务异常时自主重规划或人工接管,实现完整的数据飞轮。此外,平台还提供3D高斯全景可视化、远程遥操系统、地图语义编辑、智能交互助手”小星”等能力,实现从全局态势感知到现场细节处置的全链路闭环管控。
图:RoboXross 平台总览
构建跨本体具身调度池,让不同机器人协同完成一件事
RoboXross具备跨本体设备兼容接入能力,可打通不同厂商、不同形态的机器人设备,支持人形双足机器人、轮式机器人、机械臂机器人、机器狗、特种机器人,以及叉车、汽车等多类异构设备统一接入,实现多源设备的统一数据管理、任务控制及遥控操作。
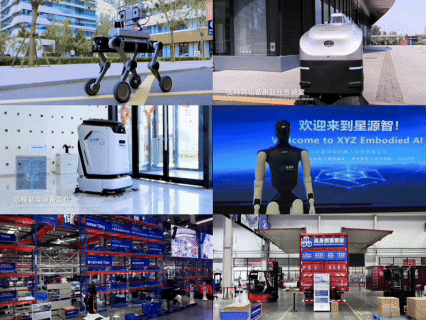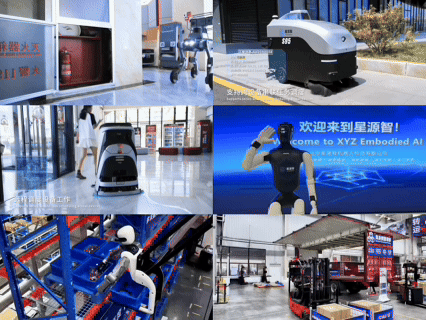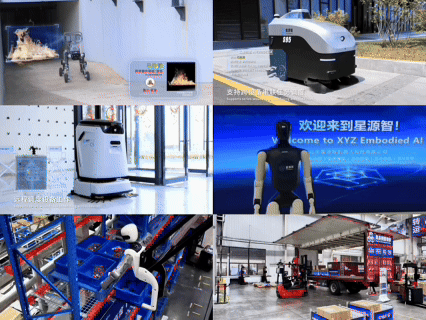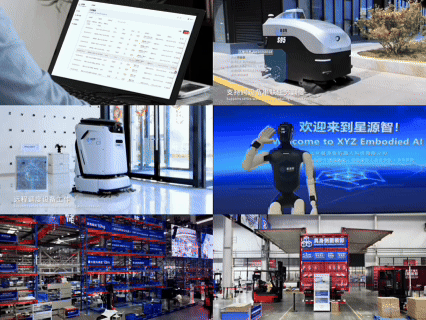
图:不同本体机器人执行任务
但多机协同并不是简单地“把机器人接进同一个系统”。不同品牌、不同形态机器人拥有不同的控制方式和能力接口。RoboXross通过统一具身任务标准协议 ,平台将整合所有本体能力汇总成具身调度池 ,RoboXross具身大脑将长程任务统一规划,将触发条件、目标区域、能力需求、完成标准、状态反馈和交接条件转化为一致表达,让不同设备“听懂同一种任务语言”。
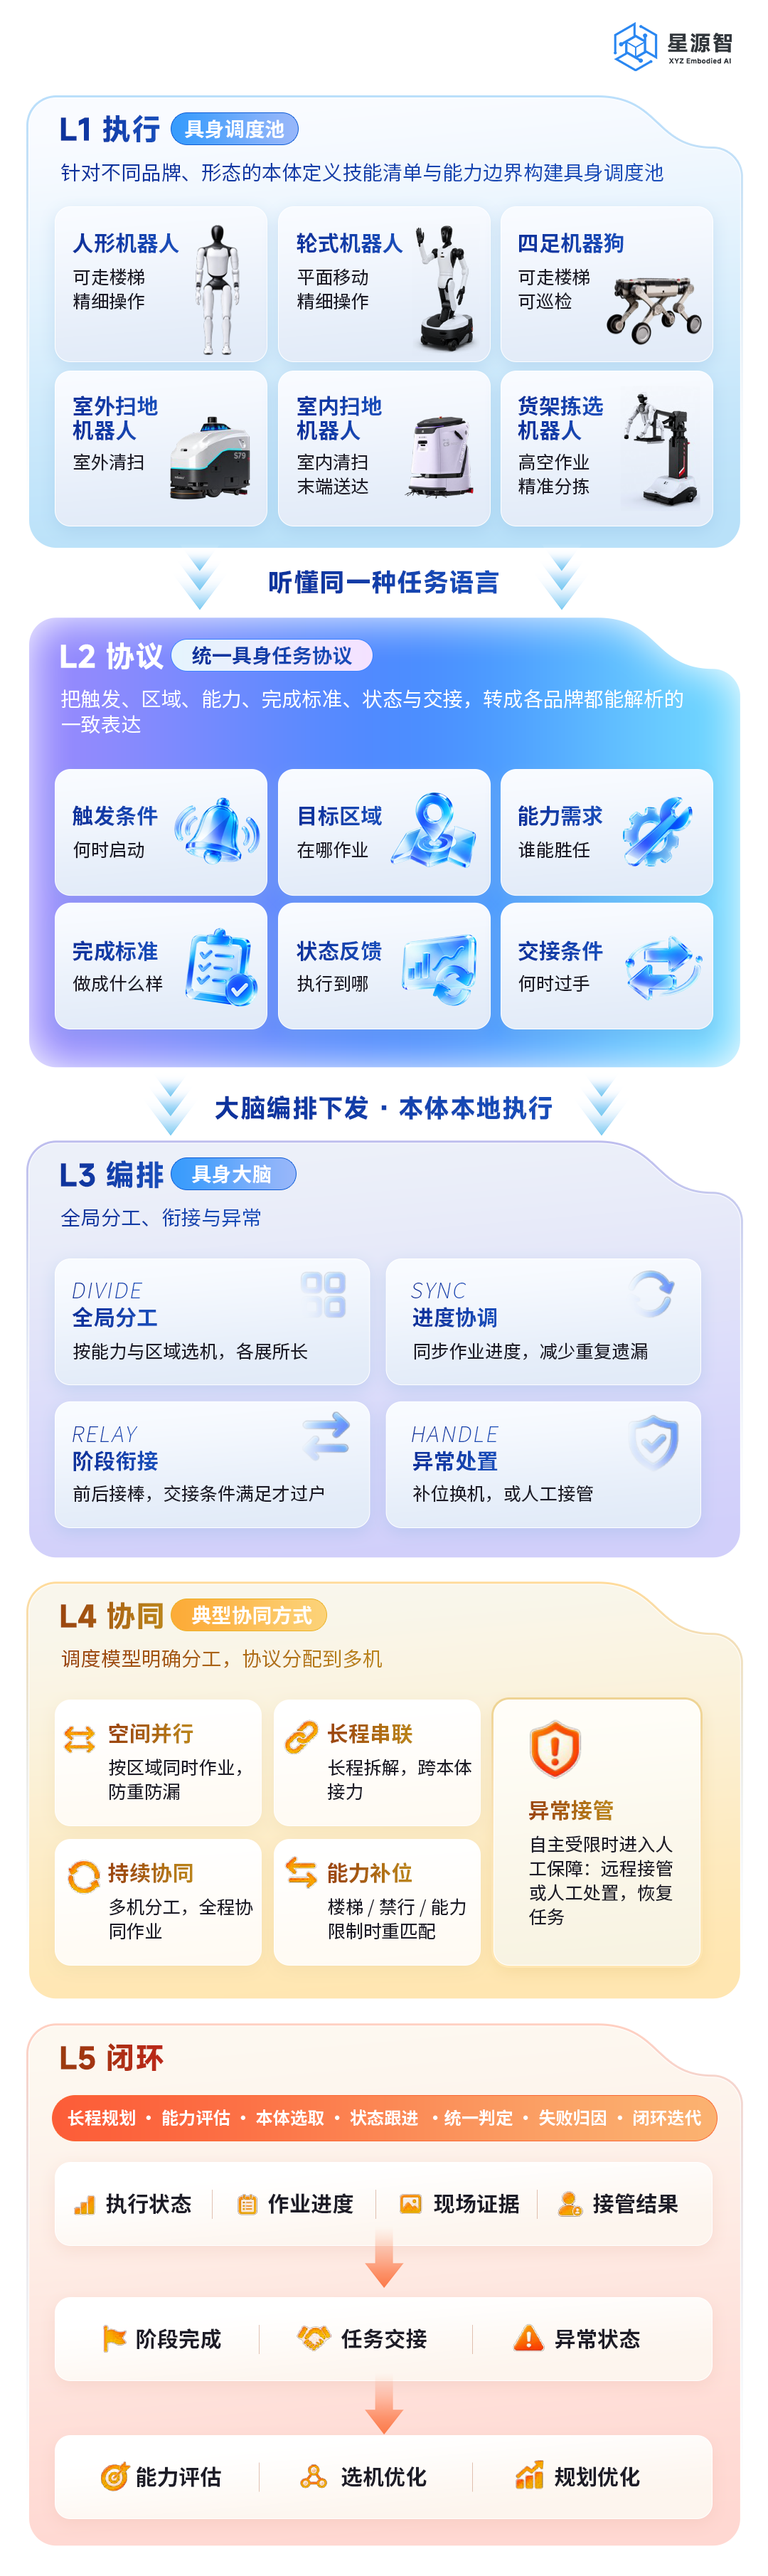
图:RoboXross 多机协同示意
统一任务表达连接异构机器人
当面对更复杂的长程任务时,运营人员只需说清楚“要完成什么”。RoboXross内置的具身大脑会理解任务目标和完成标准,再结合空间拓扑、作业规则、能力需求和异常处置路径拆分任务,从具身调度池中匹配合适的机器人,明确谁来执行、在哪里完成、如何交接 。单台机器人无法完成全程时,还可以组织不同本体接力,例如由室外无人车将物资运送至楼宇交接点,再由楼内配送机器人接棒上楼。
一句话,问清现场、派好任务
当越来越多机器人和任务进入同一平台,人如何更自然地使用这套系统,也成为多机器人运营的一部分。星源智RoboXross具身平台上线智能助手 「小星」 ,值班员、运营人员和管理员通过一句话,即可完成现场问询、功能引导和任务派发。
“现在有多少个本体离线?”“哪些本体处于工作状态?”“这条任务链当前走到哪一步?”面对现场问题,小星直接查询平台实时数据,以列表和卡片呈现设备状态和任务进度;面对“怎么打开远遥系统”“区域巡检任务从哪创建”等操作问题,小星则根据平台现行操作说明给出操作路径与对应入口。
用户还可以直接通过自然语言提出任务。小星完成任务理解,识别对象、补齐关键信息、标出缺项并生成派发摘要,用户核对确认后,任务才正式进入平台派发流程。
它做的是理解和协助,而不是替人按下现场按钮。 当对象不清、条件冲突或权限不足时,系统会进一步询问,而不会强行执行,确保复杂机器人系统中的操作边界与安全性。
看懂空间,也看懂任务:从地图语义到空间理解
具身大脑要指挥一群异构机器人,首先需要看懂现场空间,而不是只看坐标。
RoboXross提供2D平面地图、3D点云地图以及3D高斯泼溅(Gaussian Splatting)三层可视化能力,将机器人采集的物理世界数据实时呈现于统一界面。在此基础上,平台进一步赋予空间业务语义,把园区从“点在哪”读成“这片地是什么”:广场、廊道、楼梯、室内外、禁区,都成为具备语义信息的空间。
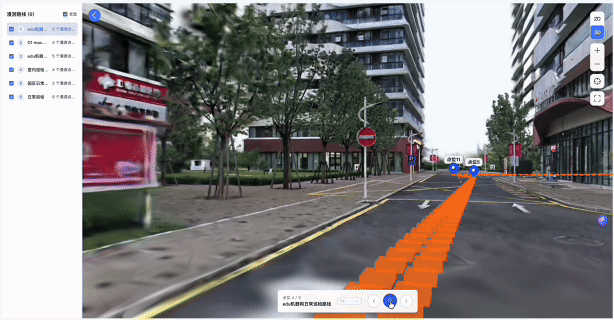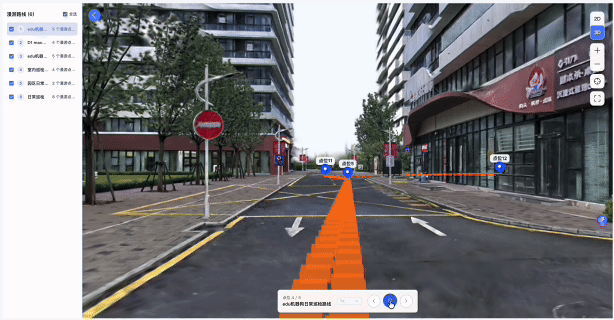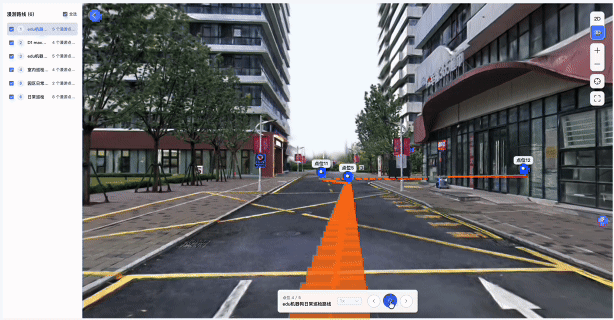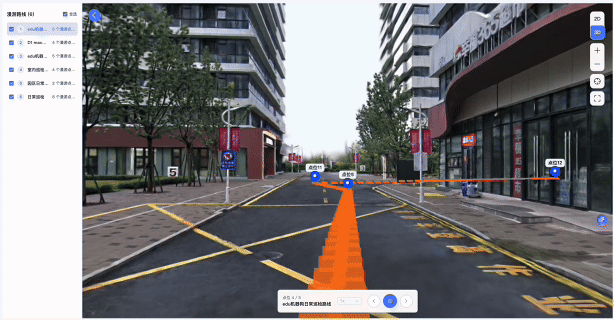
图: 3D高斯泼溅场景漫游
同时,RoboXross将过去需要工程师通过脚本和参数完成的作业规则配置,转化为可视化的地图语义编辑。运营人员可以直接配置巡检点、充电桩等点位,定义禁行区、减速区、清扫区、巡检区,并在任务路线上挂载喊话、拍照、停留、录像识别等动作。
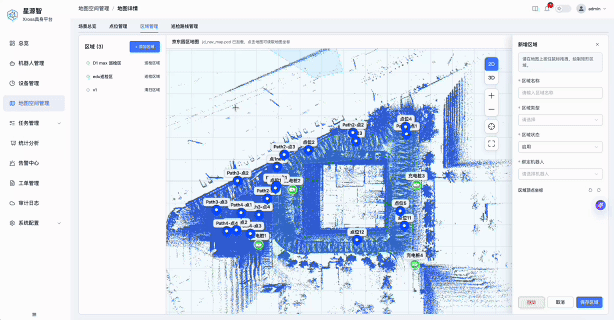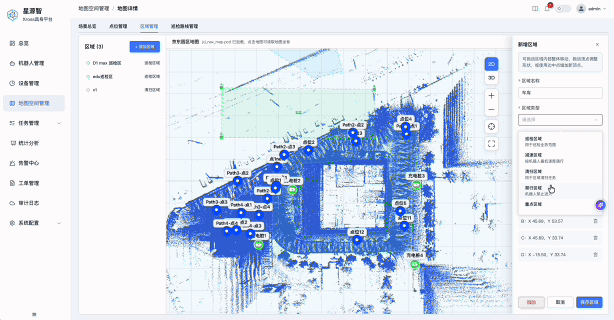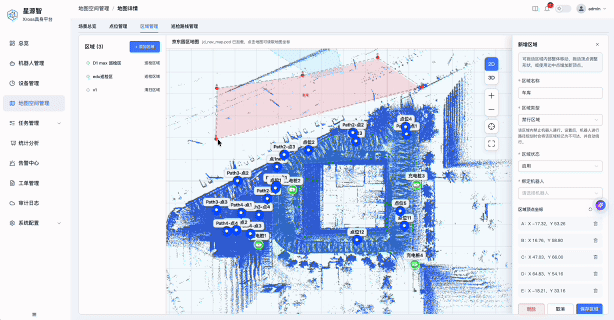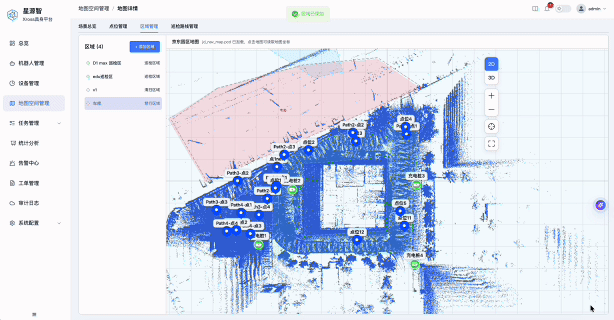
图:地图编辑
具身大脑面对的不再只是一张底图,而是一张作业地图 。地图语义直接进入任务规划。面对大面积场地,大脑可以根据空间进行分化,将开阔广场、两侧廊道、地下通道口等区域拆开,再按分区并行派出不同机器人;面对必须经过楼梯的区域,即使轮式机器人距离更近、电量更充足,大脑也会结合本体能力重新匹配能够进入该空间的机器人。空间感知让大脑看懂场地,地图语义决定怎么切、怎么并行,本体本能决定谁进得去,长程规划则进一步决定整件事如何完成。
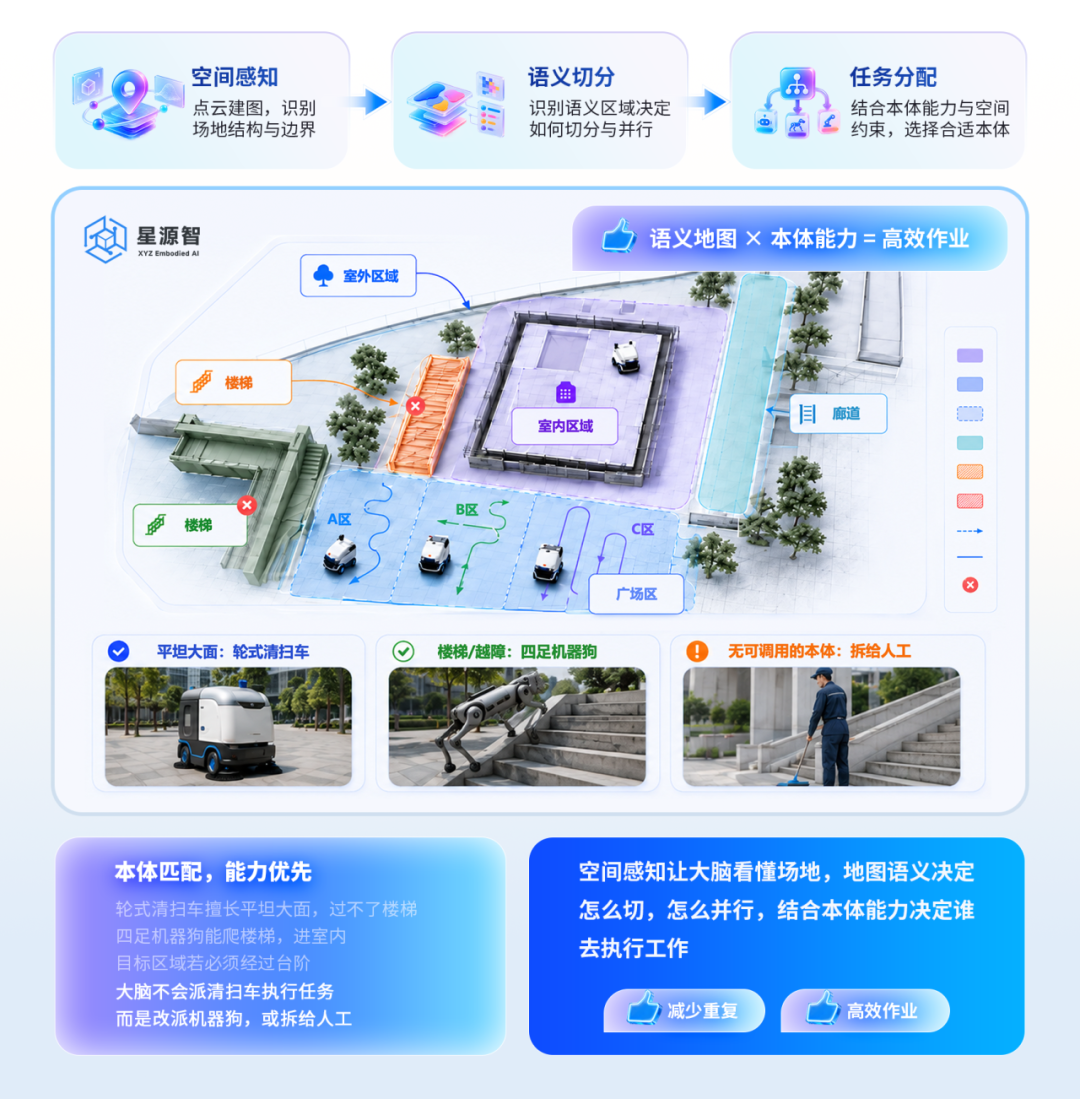
图:基于空间语义进行任务划分与多机调度
执行过程中,平台持续跟踪任务进度、设备状态和现场证据。遇到道路受阻、设备异常或交接失败,可以通过重新规划、本体改派继续执行;当机器人无法自主处理复杂情况时,则进入远程遥操系统,由人工接管机器人进行查看、移动、拍照取证、录像、喊话等现场处置。
由此,RoboXross形成从自主规划、多机执行、异常重规划到人工保障的完整任务链路。各本体控制保持独立,任务级协同全局统一。
从任务执行到数据回流,形成真实世界的数据飞轮
RoboXross要解决的,不只是一次任务如何被完成。
在机器人持续运行过程中,平台同步记录机器人状态、任务执行过程、作业进度、现场证据、异常事件及人工接管结果。机器人识别到异常目标后,事件直接落到地图对应位置,并记录告警来源、事件类型、关联机器人、发生时间、识别置信度、关联工单及后续处置过程,实现事件全流程留痕和追溯。
这些来自真实世界的运行结果,又进一步回到平台。任务派出后,RoboXross持续汇总执行状态、现场证据和接管结果,判断阶段完成、任务交接与异常状态;运行数据经评估后,可进一步用于能力评估、本体选择和规划优化。面对执行失败,相关失败数据同样回流至平台,用于后续模型迭代。由此,RoboXross形成一条完整链路。
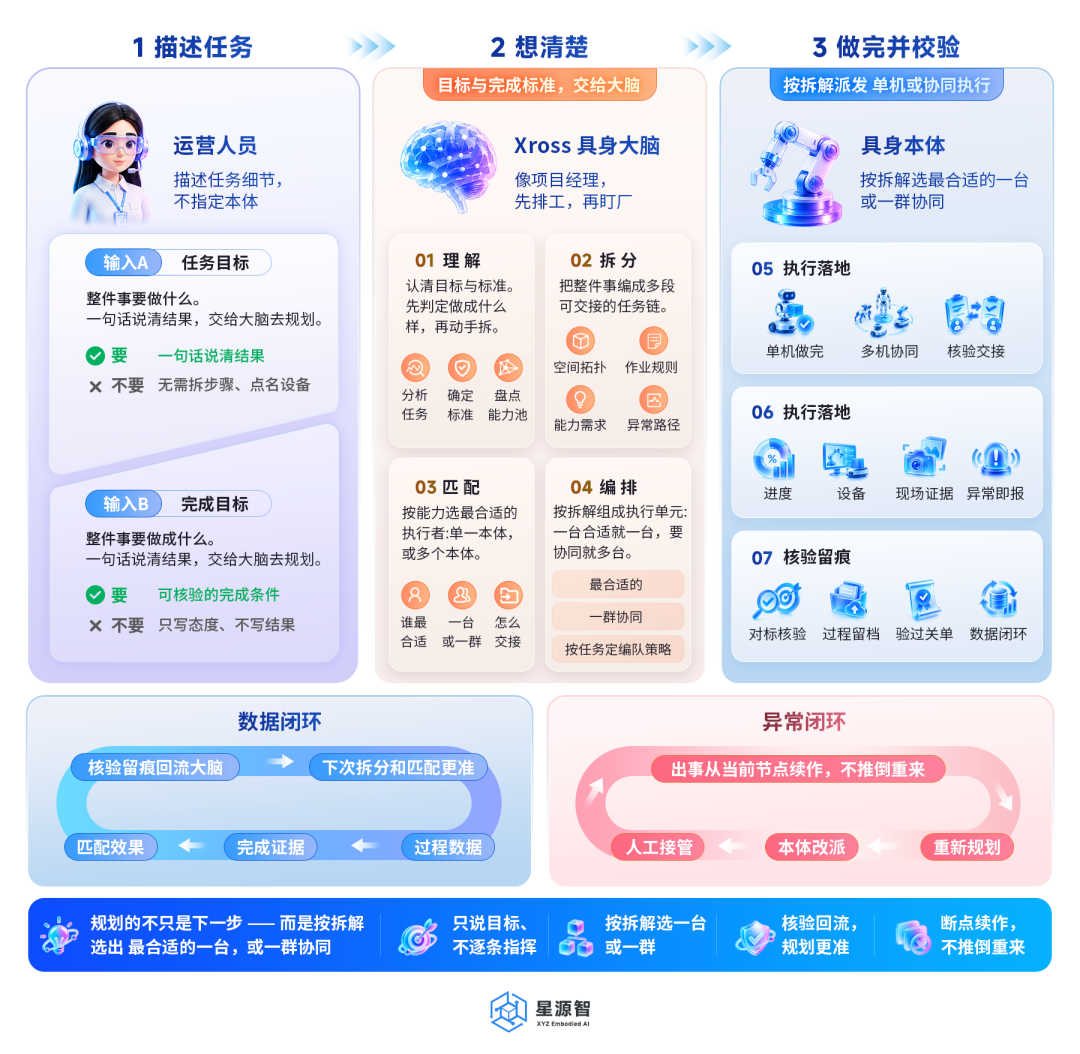
图:RoboXross 从完整目标到任务闭环
机器人越多,执行的真实任务越多;任务越多,沉淀的真实场景数据越丰富;数据又进一步推动规划和协同能力持续优化。这正是RoboXross希望建立的数据飞轮。
当机器人真正走入复杂的物理世界,需要解决的不再只是如何让一台机器人完成一个动作,而是如何让不同机器人理解同一套任务,在真实空间中合理分工、彼此接力,并从一次次真实任务中持续积累经验。
随着场景迭代,RoboXross平台会接入更多的智能本体。“让一群不同的机器人,真正开始协同完成一件事。”——这正是RoboXross的使命。