随着Physical AI从实验室走向工厂、仓储和商业空间,一个越来越现实的问题摆在企业面前:什么样的机器人,才算真正“可用”?当技术进入生产流程,比完成更复杂的Demo更重要的,是能否持续、稳定地创造真实价值。
9月17日,2026钛媒体 ITValue Summit数字价值年会在三亚举行。本届大会以“AI的系统落地 ”为主题,汇聚300余位央国企、大型上市企业一号位、CIO及业务高管,围绕AI产业分工、生态协同、产品形态与企业能力等议题展开交流。
会上,星源智创始人兼CEO刘东发表《从技术突破到场景落地:物理AI可用的边界》主题演讲。围绕Physical AI如何从技术突破走向真实场景,提出了四重“可用”门槛:能力可用、部署可用、系统可用和生产可用 。
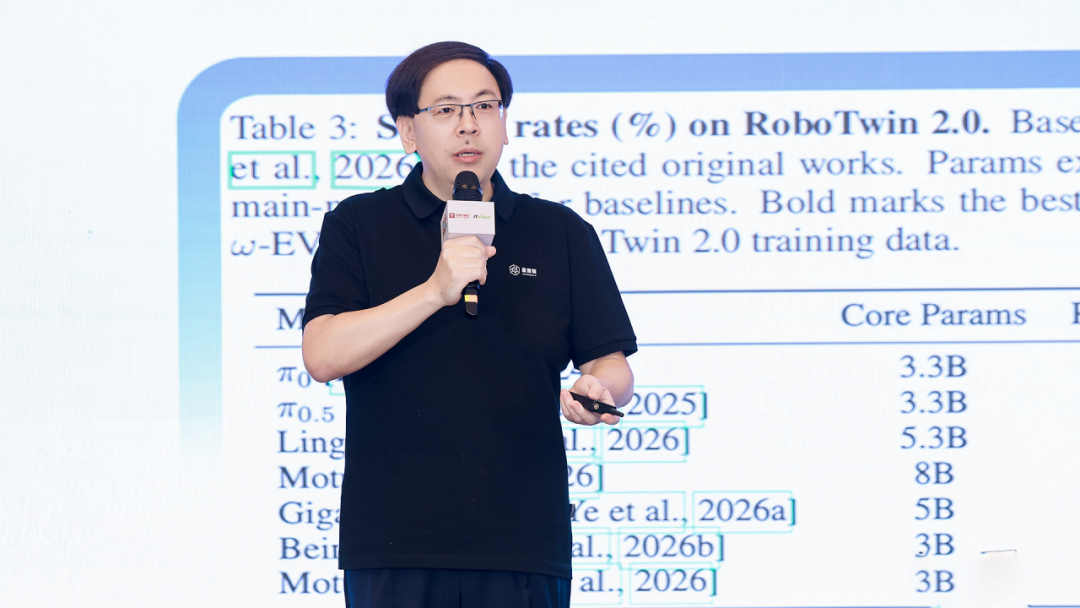
图:星源智创始人兼CEO刘东发表《从技术突破到场景落地:物理AI可用的边界》主题演讲
能力可用:不只“做得到”,还要理解行动的后果
进入物理世界,AI面对的不再只是信息的理解和生成,而是每一次判断都会进一步转化为真实动作。这意味着,机器人既要理解环境,也要预测行动可能带来的变化,并将预测结果进一步用于决策和执行。
围绕这一方向,星源智持续推进具身大脑与世界模型研发。目前未经预训练的1.2B模型版本已展现出较强性能,公司正在进行中等规模预训练,并计划于10月发布3B预训练版本。刘东认为,模型能力的提升并不只依赖参数规模,架构创新同样可以带来明显收益。
部署可用:从“模型能跑”到“机器人实时行动”
模型能够跑出来,还必须真正跑在机器人上。刘东举了一个很直接的例子:如果一个简单任务需要50分钟才能完成,放到真实干活的环境里是无法接受的。Physical AI越接近真实作业,模型能力与计算效率就越难被分开讨论。
因此,星源智将端侧算力作为具身智能落地的重要基础设施,让模型在机器人本地完成实时计算与决策。刘东判断,随着世界模型、多模态理解和复杂决策进一步进入机器人,机器人也将像智能汽车一样进入高算力时代。
系统可用:智能能力不能被锁在一种机器人上
如果一种智能能力只能对应一种机器人,规模化复制仍然意味着大量重复开发。星源智选择的另一条路径,是尽可能降低模型对特定本体的依赖,让智能能力能够在不同机器人形态之间迁移和复用。
从无本体数据采集,到适配机器狗、机械臂、叉车等不同设备,这一路线最终指向的是大脑与本体的进一步解耦。正如刘东在现场所说:“我们的大脑,不挑机器人的本体形态。”
生产可用:从“Demo验证”到“生产节拍验证”
当机器人真正进入生产,评价标准也随之改变:一次任务能否成功已经不够,连续运行效率、作业节拍以及对原有生产流程的改变,开始成为新的衡量尺度。
在与中力股份合作的物流装卸场景中,星源智具身大脑已经用于货车与货物识别、多台叉车协同装卸,双车协同装卸≤1分钟;“擎天柱”高位作业机器人则可完成10米高位作业,一台设备替代原有两台设备组合。这些指标背后真正要验证的,是机器人能否进入真实生产节拍。
而当机器人持续运行,生产现场本身又会成为模型进化的数据来源。真实任务不断产生数据,数据重新进入训练,再将更新后的能力部署回场景,形成部署—数据—训练—再部署的循环。
Physical AI的能力增长不只发生在训练场,也发生在与真实世界的持续交互中。从能力、部署、系统到生产,四重“可用”最终指向同一个目标:让技术能力真正转化为持续创造价值的生产力。